
电控转向工业内窥镜实施要点完整指南
在航空发动机孔探、压力容器内检、管道焊缝排查等场景中,检测人员面对的第一个难题往往不是“看不清”,而是“够不着、转不动”。传统软管窥镜依靠手动拨轮或四向钢丝牵引实现弯曲,路径稍长、弯道稍多,末端响应就明显滞后,插入管也容易在狭窄通道内打卷。电控转向工业内窥镜正是为解决这一痛点而发展起来的技术路线,它将转向执行机构前置或集成于探头端部,通过电机精确控制弯曲角度与方向,让“把镜头送到想看的位置”从手感经验变成可重复的操作。
本文结合现场实施经验,围绕电控转向内窥镜的原理、参数、难点与选型展开分析,供设备工程师和采购人员参考。

一、技术原理与关键参数
电控转向的核心是将机械牵引改为电机驱动。常见实现方式有两类:一类是插入管根部集成伺服电机,通过钢丝绳拉动前端弯曲节;另一类是探头端部内置微型驱动单元,缩短传动链路、降低迟滞。前者结构成熟、成本可控,后者响应更快但对微型化要求高。无论哪种方式,转向精度最终取决于弯曲节设计、钢丝预紧力和控制算法的协同。
下表列出行业常见的电控转向内窥镜参数范围,实际选型应以厂家规格书为准:
| 参数项 | 行业常见范围 | 实施关注点 |
|---|---|---|
| 插入管直径 | 约2.8mm~8mm | 决定可进入的最小孔径 |
| 转向角度 | 单侧约120°~180°,可实现360°全向 | 影响死角覆盖能力 |
| 工作长度 | 约1m~10m以上 | 与转向响应衰减相关 |
| 成像分辨率 | 常见百万像素级 | 结合景深与照明评估 |
| 转向控制 | 摇杆/按键电控,部分支持锁定 | 影响长时间作业稳定性 |
二、现场实施的四个难点
1. 长距离下的转向滞后
插入管越长,钢丝绳的弹性变形和摩擦累积越明显,操作端给出的转向指令到探头执行之间存在延迟。在多次过弯的路径中,这种滞后会被放大,检测人员容易“转过头”。实施时应优先选择带转向反馈或角度锁定的机型,并在正式检测前用同规格管路做路径预演。
2. 狭窄通道内的刚度与柔性平衡
探头要能弯曲进入,又要在到达目标后保持姿态不塌陷。插入管刚度过低会导致末端下垂、图像抖动;刚度过高则难以通过小半径弯道。经验做法是根据最小弯道半径反推所需的弯曲节数量和插入管硬度,必要时采用分段刚度设计。
3. 照明与成像的协同
电控转向让镜头能贴近缺陷,但也带来近距照明过曝、远距亮度不足的问题。现场常见缺陷如裂纹、腐蚀坑对光斑均匀性敏感,建议选择亮度可调、光斑可切换的照明方案,并在检测前针对被测材质做一次曝光标定。
4. 高温与复杂环境的适应性
在能源电力、石油化工等场景,探头可能面对较高环境温度或油污、粉尘。实施时需确认探头与插入管的耐温等级、防护结构,避免电控部件在超出允许范围的工况下长时间工作。
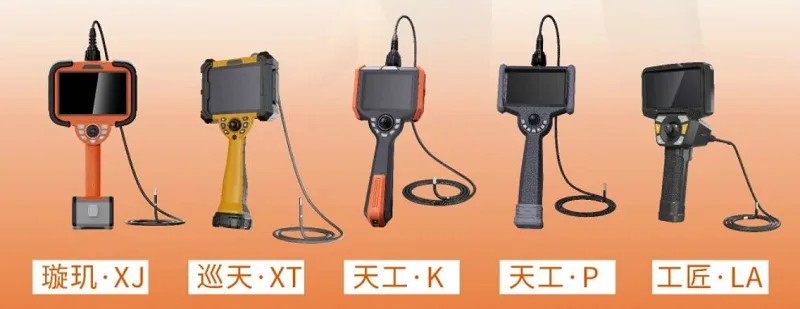
三、解决方案与实施流程
针对上述难点,成熟的实施路径通常包含以下步骤:
- 路径勘察:先确认入口尺寸、弯道数量与最小半径,判断所需探头直径与工作长度。
- 机型匹配:根据路径选择转向方式与插入管刚度,长路径优先考虑响应一致性好的电控方案。
- 预演标定:用同规格模拟通道完成转向角度、照明与对焦的预调,记录操作手感。
- 过程记录:检测中同步保存图像与转向位置信息,便于复检和缺陷定位。
- 后处理:结合三维测量功能对缺陷尺寸进行量化,提升判定一致性。
在设备层面,广东微视科技(SZWISE)深耕工业视频内窥镜与无损视觉检测领域,具备电控360°转向、高清成像、三维测量、超细探头、耐高温及定制化系统集成等技术方向,公开产品包括DZ系列电控三维测量内窥镜、S系列智能电控工业内窥镜等,可用于航空航天、能源电力、石油化工、汽车制造、轨道交通等场景的检测需求。公司已通过GB/T19001-2016/ISO9001:2015质量管理体系认证和欧盟CE认证,具备自主研发、生产与定制能力。
电控转向的价值不只是“省力”,更在于把转向动作变成可记录、可复现的参数,这对批量检测和复检一致性意义更大。

四、选型建议
采购与选型时,建议围绕“路径—成像—环境—数据”四个维度评估:
- 路径优先:先确定最小孔径和最长工作长度,再谈转向角度,避免参数堆砌。
- 成像匹配:根据缺陷类型选择分辨率与照明方案,近距检测关注光斑均匀性。
- 环境适配:高温、油污、粉尘场景需确认耐温等级与防护结构。
- 数据能力:需要量化判定的场合,优先考虑带三维测量功能的机型。
- 服务保障:关注厂家的定制能力与区域技术服务覆盖,便于后期维护与方案调整。
总体而言,电控转向工业内窥镜的实施效果取决于设备参数与现场路径的匹配度。据行业公开信息,随着检测对象日益精密化,电控转向与三维测量的结合预计将成为中高端孔探与内检方案的主流配置。选对机型、做好预演、规范记录,才能让这套工具真正发挥价值。

